

Leichte Modellantriebe ·
Kleinen Flanschmotor und Riemenscheibe mit einem Langlochwinkel ausrichten
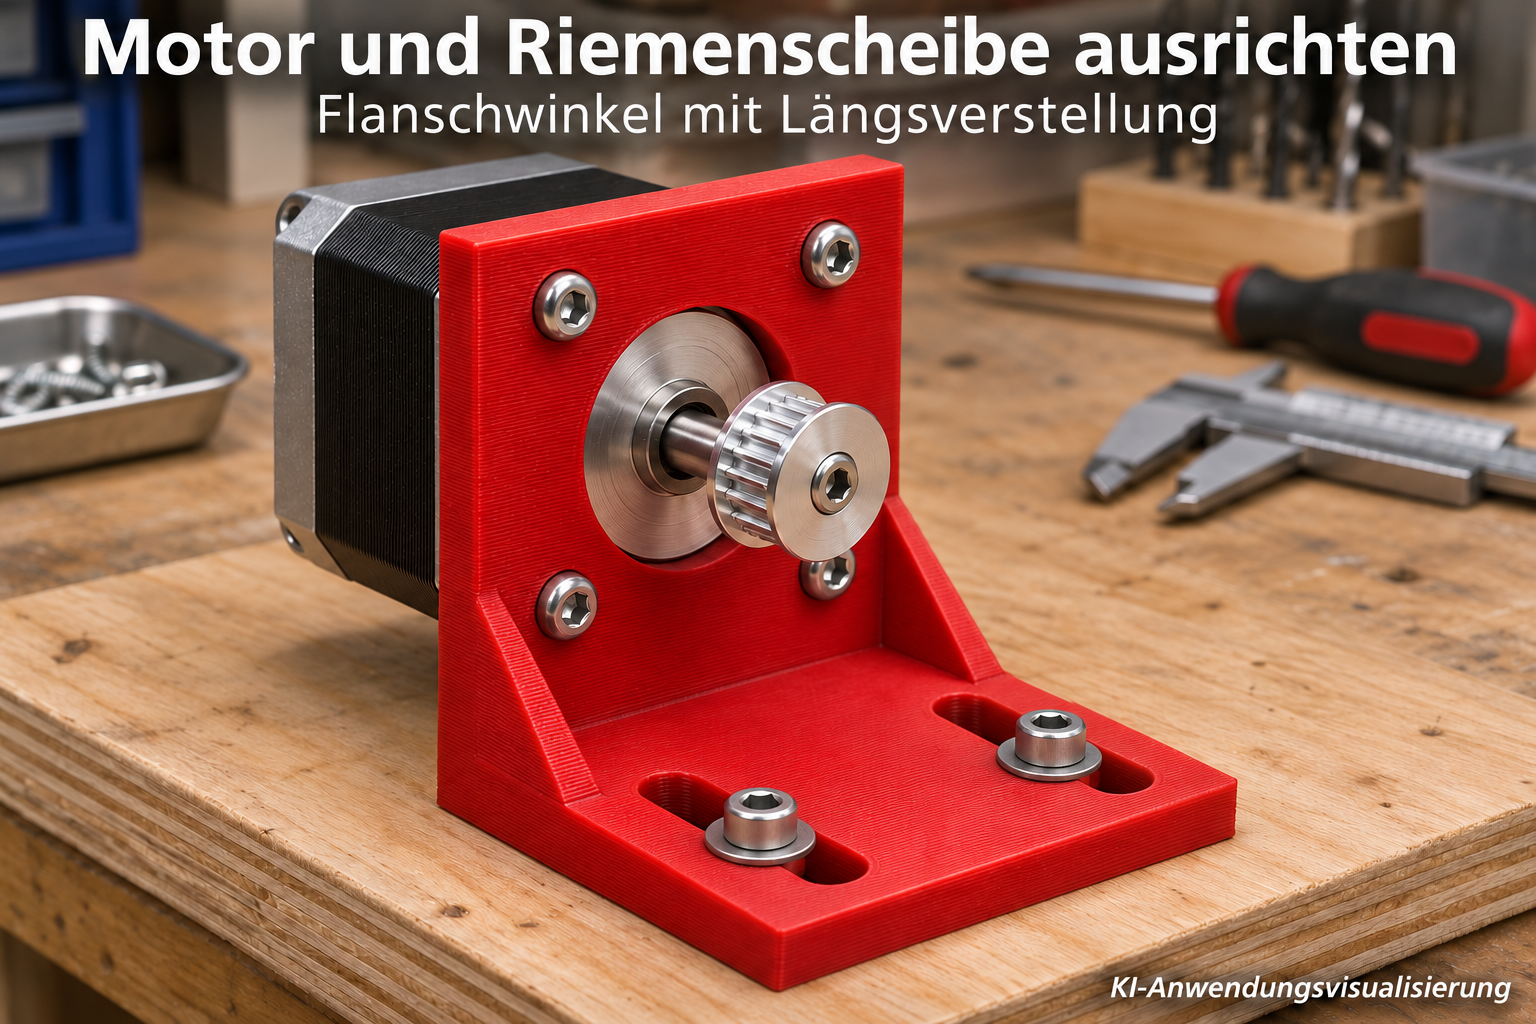
Vier Stirnbohrungen halten den Motor, zwei Fußlanglöcher erlauben die Verschiebung entlang der Welle. Passe den Winkel an Lochbild, Zentrierbund und Einbauhöhe an.
Die Riemenscheibe in die passende Ebene bringen
Bei einem leichten Tischmodell muss die Riemenscheibe des Motors zur Gegenriemenscheibe ausgerichtet werden. Dieser Winkel nimmt den Motor mit vier Stirnschrauben auf. Sein Gehäuse liegt hinter der aufrechten Platte, die Welle zeigt durch die Zentrieröffnung über den Fuß. Zwei seitliche Rippen stützen die Stirnplatte.
Die beiden Langlöcher verlaufen parallel zur Welle. Nach dem Lösen der Fußschrauben lässt sich der gesamte Motor deshalb axial verschieben. Das hilft beim Ausrichten der Riemenscheibenebene. Bei einem üblichen Riemenantrieb mit parallelen Wellen verändert diese Richtung nicht den Achsabstand und dient daher nicht als übliche Riemenspannverstellung. Dafür braucht der eigene Aufbau eine andere Einstellmöglichkeit.
Vierlochbild und Zentrierbund zuerst messen
Der quadratische Lochabstand lässt sich von 20 bis 50 mm einstellen. Miss Lochmitte zu Lochmitte in beiden Richtungen und prüfe, ob das Motorlochbild tatsächlich quadratisch ist. Die Plattenbreite von 35 bis 70 mm muss genügend Rand für die Befestigung lassen. Der Motorschraubendurchgang ist zwischen 2,5 und 5 mm einstellbar.
Die Mittelöffnung von 12 bis 38 mm muss den Zentrierbund freilassen. Miss dessen größten benötigten Durchmesser einschließlich sinnvoller Passungstoleranz. Der Konfigurator begrenzt Überschneidungen zwischen Öffnung und Schrauben. Die Vorgaben von 31 mm Lochabstand und 22,5 mm Mittelöffnung sind keine allgemeine NEMA-Kompatibilitätszusage.
Wellenhöhe, Fuß und Verstellweg planen
Die Wellenhöhe über der Unterseite des Fußes ist von 24 bis 55 mm einstellbar, die Fußtiefe von 38 bis 75 mm. Berücksichtige den Platz für Motor hinter der Platte, Riemenscheibe vor der Platte und Gegenantrieb. Die Materialstärke reicht von 3 bis 6 mm. Die Seitenrippen haben eine feste Tiefe von 12 mm.
Der Wegparameter beträgt 6–28 mm und definiert den Abstand der Endrundungsmittelpunkte im Langloch. Die Langlochbreite ist fest 4,4 mm; die Gesamtlänge ist Weg plus 4,4 mm. Wie weit sich die eigene Schraube tatsächlich bewegen kann, hängt auch von ihrem Schaft und den angrenzenden Bauteilen ab. Nicht jede Kombination aus kurzem Fuß und großem Weg ist zulässig.
Montieren und im Stillstand ausrichten
Drucke den Winkel auf dem Fuß und prüfe die horizontalen Motorbohrungen auf Druckreste. Wähle die Motorschrauben passend zu Gewinde und zulässiger Einschraubtiefe deines Motors. Die gedruckte Platte und eventuelle Scheiben zählen zur benötigten Schraubenlänge. Der Zentrierbund darf nicht verhindern, dass der Motor plan anliegt.
Befestige den Fuß mit zwei passenden Schrauben und Unterlegscheiben auf dem Träger. Richte den Aufbau im ausgeschalteten Zustand aus: Fußschrauben leicht lösen, Motor entlang der Langlöcher verschieben, Riemenscheibenebene prüfen und wieder gleichmäßig festziehen. Die Scheiben müssen die Schlitze zuverlässig überbrücken. Prüfe anschließend, ob Welle und Riemenscheibe frei laufen und der Winkel sich nicht verformt.
Leichter Modellaufbau ohne Dauerlastfreigabe
Der Winkel ist für kleine Tisch- und Modellaufbauten mit geringer Riemenspannung vorgesehen. Motortemperatur, Materialsteifigkeit und Kriechen des Druckmaterials müssen zum eigenen Einsatz passen. Es gibt keine Dauerlastfreigabe oder zugesicherte Riemenkraft. Ein geometrisch passender Motor ist damit nicht automatisch für jede Betriebsbelastung geeignet.
Die Abbildung ist eine KI-Anwendungsvisualisierung der montierten Ausrichtsituation vor dem Auflegen des Riemens. Es wurden keine physischen Probedrucke durchgeführt. Nach eigener Maßprüfung kannst du die STL konfigurieren oder die verfügbare Fertigungsoption auf der Modellseite verwenden.
Nächster Schritt